Dron pokonał mistrzów świata. Nie potrzebował nawet GPS-u
Dron MonoRace pokonał byłych mistrzów świata w wyścigach. Wystarczyła mu jedna kamera, AI i czujnik ruchu. Osiągnął prawie 100 km/h.
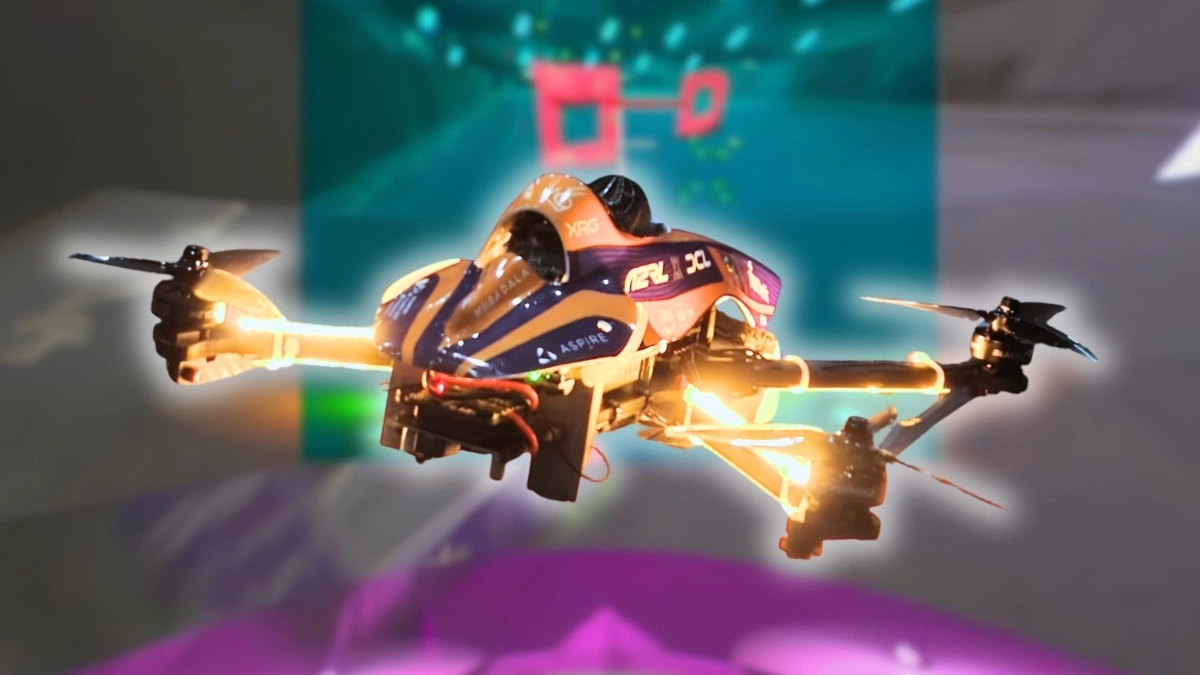
Dron sterowany przez sztuczną inteligencję rozpędził się do niemal 100 km/h i pokonał trzech byłych mistrzów świata w wyścigach. Nie korzystał przy tym z GPS-u ani z żadnego zewnętrznego systemu śledzenia pozycji. Wystarczyła mu pojedyncza kamera, czujnik ruchu i niewielka sieć neuronowa, która potrafiła sterować silnikami 500 razy na sekundę. Za sukcesem stoi zespół naukowców z Delft University of Technology w Holandii. Ich system MonoRace udowodnił, że autonomiczna maszyna może rywalizować z najlepszymi ludzkimi pilotami nawet w warunkach, nad którymi jej twórcy nie mają pełnej kontroli.
16,56 sekundy i było po wszystkim. AI w tyle pokonała najlepszych
Zwycięstwo odniesiono podczas zawodów Abu Dhabi Autonomous Racing League. W rywalizacji uczestniczyły zespoły rozwijające autonomiczne drony oraz profesjonalni piloci FPV, czyli osoby sterujące bezzałogowcami na podstawie obrazu przesyłanego z kamery zamontowanej na pokładzie.
Zadanie wyglądało prosto, ale tylko teoretycznie, bo drony musiały pokonać dwa okrążenia toru złożonego z 11 bramek, wykonując przy tym gwałtowne zakręty i manewry na różnych wysokościach. Otwór każdej bramki miał zaledwie 1,5 m szerokości, a całość przygotowano w hali o wymiarach 100 na 30 m.
Przy prędkości zbliżonej do 100 km/h najmniejszy błąd wystarczał, żeby uderzyć w przeszkodę. Szczególnie wymagający był manewr, podczas którego maszyna musiała przelecieć przez górną bramkę, gwałtownie zmienić wysokość i pokonać kolejną w przeciwnym kierunku.
MonoRace osiągnął najlepszy czas przejazdu wynoszący 16,56 sekundy. W bezpośredniej rywalizacji wyeliminował kolejno trzech byłych mistrzów świata w wyścigach dronów. Wygrał również główną konkurencję dla systemów autonomicznych, pokonując pozostałe zespoły wykorzystujące AI. Warto podkreślić, że naukowcy nie mogli wcześniej dowolnie przygotować trasy pod możliwości swojej maszyny. Zarówno drony, jak i środowisko zawodów zostały określone przez organizatorów.
Jedna kamera zamiast GPS-u. Tak dron rozpoznawał trasę
Najciekawszym elementem całego osiągnięcia jest tak naprawdę sposób, w jaki MonoRace orientował się w przestrzeni. Nie potrzebował on informacji o położeniu dostarczanych przez satelity ani kamer rozmieszczonych wokół toru. Wszystkie dane niezbędne do sterowania lotem pochodziły z jego własnych urządzeń.
Podstawą była pojedyncza kamera skierowana do przodu. Algorytm analizował rejestrowany obraz i rozpoznawał znajdujące się przed dronem bramki. Na tej podstawie określał ich położenie względem maszyny, pomagając wyznaczać właściwy kierunek dalszego lotu.
Drugim elementem był czujnik IMU, czyli jednostka pomiaru bezwładnościowego. Takie urządzenie wykorzystuje m.in. akcelerometry i żyroskopy, aby mierzyć przyspieszenia oraz zmiany orientacji. Podobne rozwiązania znajdziemy również w smartfonach, choć tutaj ich pomiary musiały być przetwarzane wyjątkowo szybko.
Naukowcy połączyli informacje z kamery, czujników ruchu i matematycznego modelu zachowania drona. Dzięki temu komputer mógł stale szacować, gdzie maszyna znajduje się względem kolejnych przeszkód i jak powinna zmienić kierunek.
Przy dużych prędkościach pojawia się jednak dodatkowy problem. Obraz z kamery ulega rozmyciu, a gwałtowne manewry mogą prowadzić do zakłóceń pomiarów. System musiał więc radzić sobie także wtedy, gdy część otrzymywanych informacji była niedokładna. W badaniu opublikowanym właśnie w Science Robotics wykazano, że MonoRace potrafił ukończyć tor nawet wtedy, gdy 50 proc. klatek obrazu było zakłóconych.
AI steruje silnikami 500 razy na sekundę
Rozpoznawanie trasy to tak naprawdę dopiero połowa zadania. Równie ważna jest sama zdolność podejmowania błyskawicznych decyzji, szczególnie przy gwałtownych zakrętach i zmianach wysokości. Tradycyjne systemy sterowania dronami składają się obecnie z kilku współpracujących ze sobą elementów. Jeden odpowiada za wyznaczenie trajektorii, kolejny za dobór parametrów lotu, a następny przekłada polecenia na pracę silników. Każdy taki etap wymaga obliczeń i zajmuje określoną ilość czasu.
Holenderscy naukowcy zdecydowali się znacząco to wszystko uprościć. Zastosowali niewielką sieć neuronową, która bezpośrednio wyznacza polecenia dla silników. Zamiast korzystać z rozbudowanego zestawu tradycyjnych regulatorów, system uczył się, jak sterować maszyną, żeby jak najszybciej pokonać trasę.
Wykorzystano do tego uczenie przez wzmacnianie. Algorytm wykonywał kolejne próby w symulacji komputerowej, otrzymując informacje o skuteczności podejmowanych decyzji. Z czasem nauczył się wybierać takie działania, które pozwalały pokonywać tor szybko, a jednocześnie ograniczać ryzyko utraty kontroli.
Co ciekawe, sama sieć sterująca była zaskakująco niewielka, bo składała się z trzech warstw zawierających po 64 neurony i działała na pokładowym kontrolerze lotu. Pozwalało to aktualizować polecenia dla silników z częstotliwością 500 Hz, czyli co 2 milisekundy.
To właśnie takie połączenie szybkości reakcji z niewielkimi wymaganiami obliczeniowymi okazało się jednym z najważniejszych elementów sukcesu. MonoRace nie potrzebował ogromnego komputera ani nie musiał przesyłać danych do zewnętrznego systemu podejmującego decyzje.
Jeszcze niedawno człowiek wygrywał z AI. Teraz role się odwróciły
Postęp w tej dziedzinie naprawdę bardzo dobrze pokazuje, jak szybko rozwijają się systemy autonomiczne. Jeszcze w 2017 r. opisywaliśmy na Spider’s Web eksperyment NASA, w którym człowiek pokonał sztuczną inteligencję w wyścigu dronów. Wtedy algorytmy nie były jeszcze w stanie dorównać najlepszym pilotom. Sytuacja zmieniła się jednak kilka lat później. W 2022 r. opracowany przez naukowców z University of Zurich system Swift pokonał profesjonalnych zawodników podczas wyścigów na specjalnie przygotowanym torze. Wyniki tego eksperymentu opublikowano w 2023 r.
Sukces MonoRace nie oznacza więc, że sztuczna inteligencja po raz pierwszy w historii okazała się szybsza od mistrzów świata. Największa nowość polega przede wszystkim na osiągnięciu takiego wyniku w niezależnie zorganizowanej rywalizacji, z wykorzystaniem wyłącznie jednej kamery oraz pokładowych czujników bezwładnościowych.
Co więcej, holenderski system musiał radzić sobie z niedoskonałościami rzeczywistego sprzętu. Podczas gwałtownych manewrów przeciążenia były tak duże, że akcelerometry niekiedy osiągały granice swojego zakresu pomiarowego. Algorytm potrafił wtedy częściowo zastępować brakujące informacje przewidywaniami wynikającymi z modelu lotu.
Przeczytaj także:
Warte odnotowania jest to, że nie wszystkie konkurencje zakończyły się jednak zwycięstwem. W wyścigu kilku autonomicznych dronów jednocześnie MonoRace zajął 3. miejsce, ponieważ nie dysponował odpowiednim systemem unikania kolizji z innymi maszynami. Niezwykle szybkie pokonywanie ustalonej trasy nie oznacza więc jeszcze pełnej zdolności do samodzielnego działania w każdym środowisku.
*Źródło grafiki wprowadzającej: DOI: 10.1126/scirobotics.aee9250
Redaktor Spider's Web specjalizujący się w tematyce naukowej. O nowych technologiach zaczął pisać w 2012 r. na łamach portalu Telix. Później współtworzył treści dla Komputer Świata i PCLabu. Epizod dziennikarski zaliczył także w lokalnej gazecie i w dziale blogowym SpeedTest. Współzałożyciel agencji BlueCopy, zajmującej się copywritingiem i poligrafią. Przez pewien czas właściciel firmy transportowej. Prywatnie fan starych polskich oper mydlanych (oglądanych obowiązkowo z konkubiną), dumny opiekun kotki brytyjskiej i pasjonat-amator druku 3D.