Roboty dostały prawdziwe mięśnie. Nauczyły się skakać i pływać
Roboty od teraz nie potrzebują już tradycyjnych silników. Żywe mięśnie pozwalają im poruszać się nawet 11 razy sprawniej niż wcześniejsze konstrukcje.
Robot, który porusza się dzięki prawdziwym mięśniom, przestał być pomysłem rodem z filmów z gatunku science fiction. Naukowcy ze Szwajcarii wyhodowali właśnie tkankę mięśniową z komórek myszy, a następnie połączyli ją z miękkim szkieletem. Powstały maleńkie maszyny, które potrafią skakać, pływać, chodzić, a nawet chwytać przedmioty. Co ciekawe, badacze nie musieli zwiększać ilości mięśni, aby uzyskać znacznie mocniejsze ruchy. Wystarczyło odpowiednio zaprojektować ich połączenie z elastyczną konstrukcją.
Robot ma prawdziwe mięśnie, które wyhodowali z komórek myszy
Za eksperymentem stoją naukowcy z ETH Zurich, pracujący w laboratorium miękkiej robotyki kierowanym przez prof. Roberta Katzschmanna. Zespół stworzył tzw. roboty biohybrydowe, czyli konstrukcje łączące żywą tkankę z elementami wykonanymi sztucznie.
Ich sercem są mięśnie szkieletowe wyhodowane w laboratorium z komórek myszy. Tkanka zachowuje zdolność kurczenia się pod wpływem impulsów elektrycznych, podobnie jak mięśnie u zwierząt. Dotychczas podobne mięśnie wprawdzie się kurczyły, ale wykonywany ruch był często tak niewielki, że można go było dostrzec dopiero pod mikroskopem. Naukowcy postanowili więc zmienić sposób projektowania całej konstrukcji.
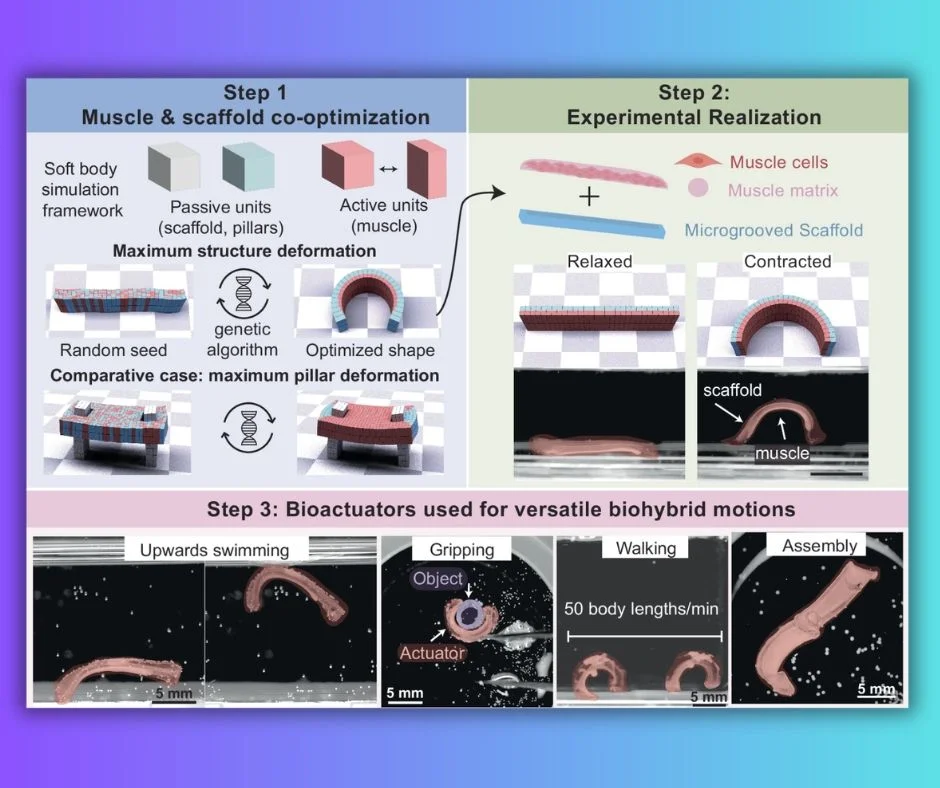
W badaniu opublikowanym w Nature Communications Aiste Balciunaite, Mike Y. Michelis i współpracownicy pokazali, że mięsień oraz element, do którego jest przymocowany, należy projektować wspólnie. Zamiast dopasowywać tkankę do gotowego szkieletu, od początku szukali takiego układu, który najefektywniej zamieni skurcz w ruch.
Zaprojektowali mięśnie na komputerze, a sam szkielet powstał w minutę
Badacze wykorzystali symulacje komputerowe i algorytm ewolucyjny, który analizował różne kształty tkanki mięśniowej oraz otaczającego ją materiału. Celem było znalezienie konstrukcji umożliwiającej jak największe odkształcenie przy stosunkowo niewielkiej ilości mięśni.
Następnie wykonali elastyczne rusztowania z hydrożelu, czyli miękkiego materiału zawierającego dużo wody. Wykorzystali technikę druku przestrzennego nazywaną ksoligrafią, w której odpowiednio sterowane światło utwardza materiał. Przygotowanie pojedynczego rusztowania trwało około minuty.
Powierzchnię hydrożelu wyposażono w mikroskopijne rowki, pomagające komórkom mięśniowym przyczepić się do konstrukcji i rosnąć we właściwym kierunku. Dzięki temu siła skurczu jest znacznie skuteczniej przenoszona na cały element robota. To odmienne podejście od sztucznych mięśni napędzanych ultradźwiękami, które opisywaliśmy wcześniej na Spider’s Web. Tam ruch wytwarzały mikropęcherzyki uwięzione w polimerze. W szwajcarskim eksperymencie pracę wykonuje żywa tkanka biologiczna.
Skaczą na 5 mm. To 1/3 długości ich ciała
Opracowane przez naukowców elementy napędowe mają około 1,5 cm długości. Są więc bardzo małe, ale potrafią wykonywać ruchy wyraźnie widoczne gołym okiem. Najbardziej widowiskowy eksperyment polegał jednak na skoku. Po pobudzeniu mięśnia impulsem elektrycznym robot odbił się od podłoża i uniósł na wysokość około 5 mm. To 1/3 długości jego ciała, a więc znaczący wynik jak na konstrukcję napędzaną laboratoryjnie wyhodowaną tkanką.
Zespół przygotował również wariant przemieszczający się po powierzchni. Osiągnął on prędkość 6,2 mm/s, co w przeliczeniu na długość ciała stanowi najlepszy wynik wśród opisanych dotychczas chodzących robotów biohybrydowych. Powstały także demonstratory zdolne do pływania i chwytania przedmiotów. Wszystko to pokazuje, że kluczowe znaczenie ma nie tylko siła samego mięśnia. Równie ważna okazuje się geometria konstrukcji, która pozwala wykorzystać tę siłę bez niepotrzebnych strat.
Żywe roboty mają jednak poważny problem. Trzeba je utrzymywać przy życiu
Choć eksperyment wygląda naprawdę szalenie imponująco, to do praktycznego wykorzystania takich maszyn pozostaje jeszcze naprawdę daleka droga. Największym ograniczeniem jest przede wszystkim konieczność utrzymywania mięśni w odpowiednich warunkach. Obecne prototypy wymagają pożywki dostarczającej komórkom niezbędnych składników. W większych konstrukcjach potrzebny byłby odpowiednik układu krwionośnego, rozprowadzający tlen i substancje odżywcze oraz usuwający produkty przemiany materii.
Dochodzi do tego także zmienność biologiczna. Dwa identycznie zaprojektowane mięśnie nie muszą rozwijać się i pracować dokładnie tak samo, co utrudnia uzyskanie powtarzalności znanej z produkcji zwykłych silników. To nie pierwszy eksperyment pokazujący, że żywe organizmy mogą stać się elementami maszyn. Pisaliśmy już o robotach wykorzystujących sygnały elektryczne grzybni do sterowania ruchem, a także o robotycznej twarzy pokrytej prawdziwą skórą wyhodowaną w laboratorium.
Przeczytaj także:
Szwajcarscy naukowcy poszli jednak w innym kierunku. Zamiast wyłącznie dodawać biologiczne elementy do gotowej maszyny, zaprojektowali całą konstrukcję wokół możliwości żywego mięśnia. Jeżeli uda się rozwiązać problem odżywiania tkanek i kontrolowania ich rozwoju, podobne rozwiązania mogą znaleźć zastosowanie w przyszłych miękkich robotach, miniaturowych manipulatorach i urządzeniach biomedycznych. Na razie są to jednak tylko niewielkie demonstratory laboratoryjne.
*Grafika wprowadzająca wygenerowana przez AI
Redaktor Spider's Web specjalizujący się w tematyce naukowej. O nowych technologiach zaczął pisać w 2012 r. na łamach portalu Telix. Później współtworzył treści dla Komputer Świata i PCLabu. Epizod dziennikarski zaliczył także w lokalnej gazecie i w dziale blogowym SpeedTest. Współzałożyciel agencji BlueCopy, zajmującej się copywritingiem i poligrafią. Przez pewien czas właściciel firmy transportowej. Prywatnie fan starych polskich oper mydlanych (oglądanych obowiązkowo z konkubiną), dumny opiekun kotki brytyjskiej i pasjonat-amator druku 3D.